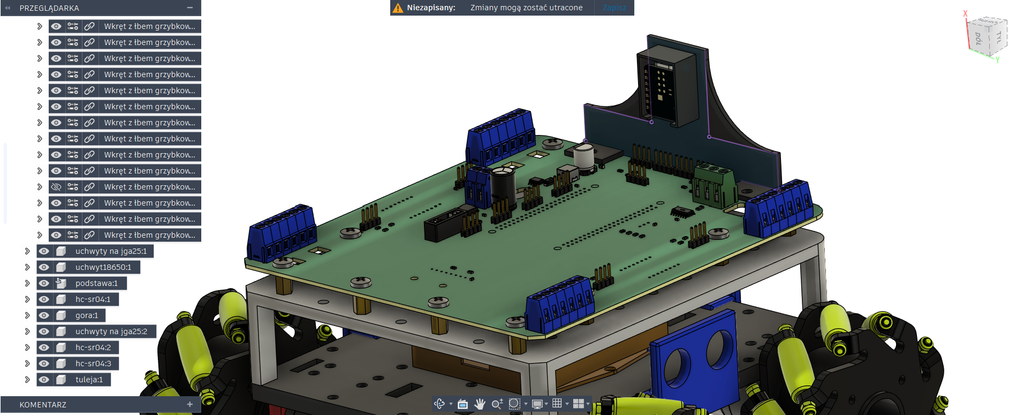
Projekt autonomicznej platformy mobilnej wyposażonej w cztery koła typu Mecanum. Główną zaletą tej konstrukcji jest zdolność do tzw. ruchu holonomicznego – wielokierunkowego.
Jak działa ruch wielokierunkowy?
Dzięki rolkom ustawionym pod kątem 45 stopni na obwodzie każdego koła, robot może poruszać się w dowolną stronę bez wcześniejszego obracania podwozia – potrafi jechać wprost w bok (krabem), po skosie oraz obracać się wokół własnej osi w miejscu. Projekt ten jest tematem mojej obronionej pracy inżynierskiej.
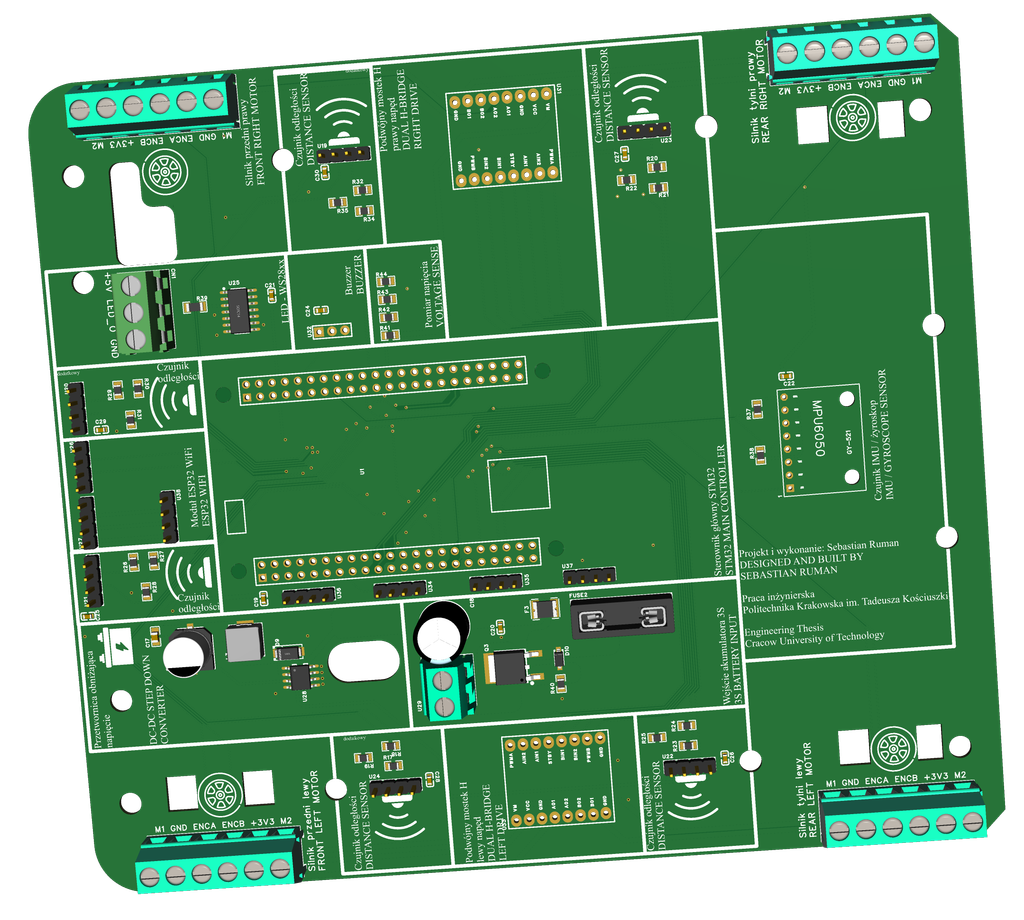
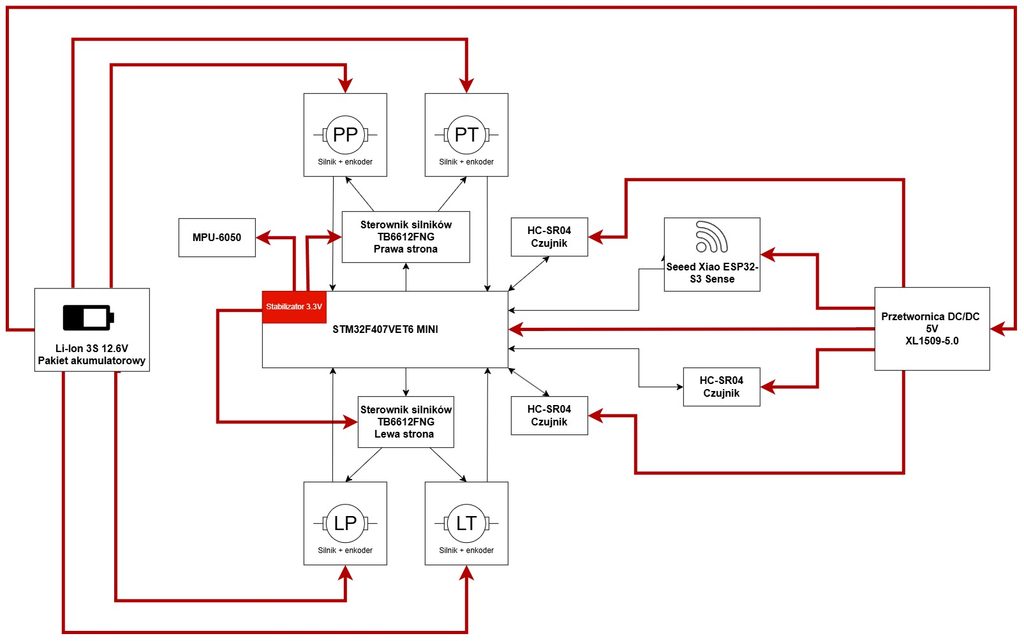
Schemat blokowy, schemat elektryczny
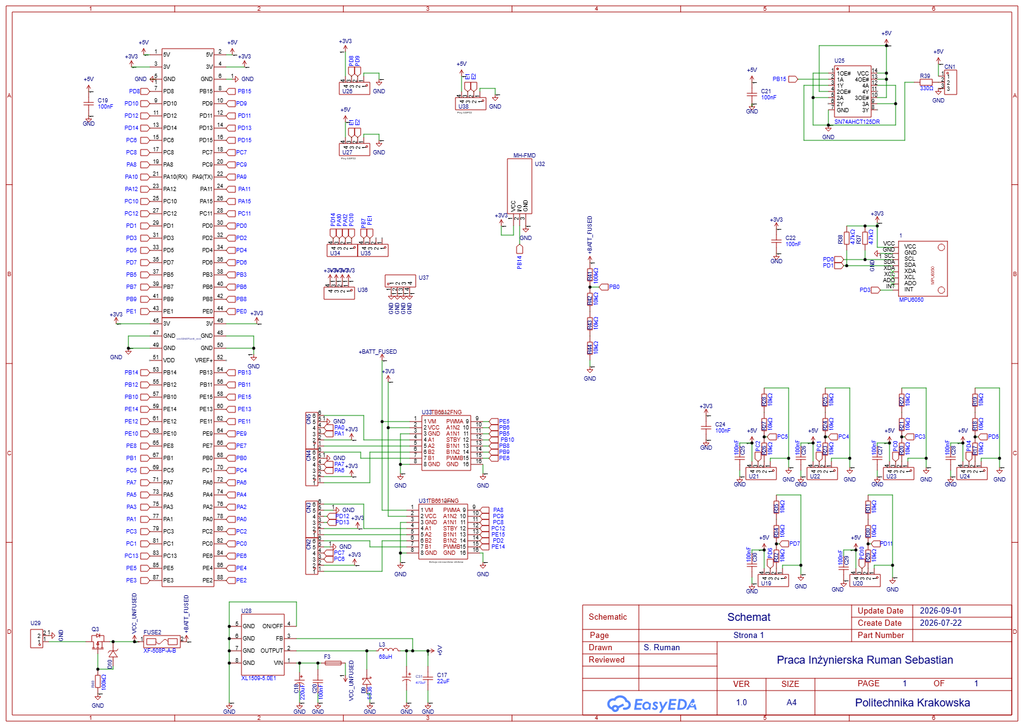
Elektronika i sterowanie
- Napęd: 4 niezależne silniki prądu stałego z przekładniami i enkoderami.
- Sterowanie: Dedykowane 2 kanałowe mostki H sterowane sygnałami PWM z mikrokontrolera.
- Kinematyka: Zaimplementowane równania matematyczne rozkładające wektor prędkości (Vx, Vy, Vw) na prędkości obrotowe każdego z kół.
- Zasilanie: Pakiet akumulatorów Li-Ion z układem BMS i stabilizacją napięcia dla logiki.
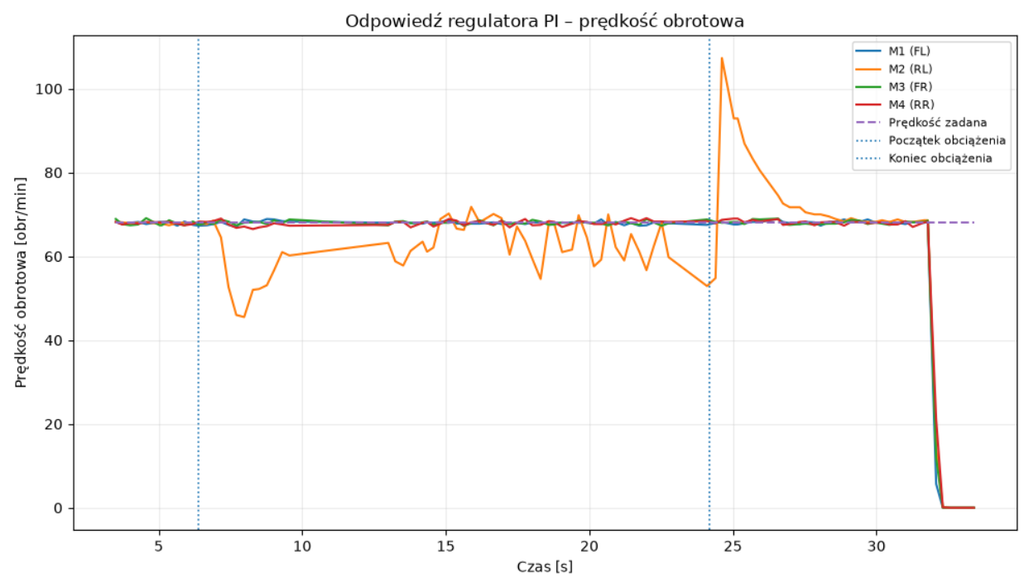
- Regulator PI
- Komunikacja STM32-ESP32-WIFI